 zhenai
b3add27910 |
||
|---|---|---|
| .vscode | ||
| CanGoModel | ||
| bot | ||
| png | ||
| scripts | ||
| src/TwoFootBot_isaaclab | ||
| tests | ||
| .gitattributes | ||
| .gitignore | ||
| .pre-commit-config.yaml | ||
| LICENSE | ||
| README.md | ||
| autoplay.py | ||
| playall.py | ||
| pyproject.toml | ||
| uv.lock | ||
README.md
TwoFootBot Isaac Lab
TwoFootBot 是一个基于 Isaac Lab 的双足机器人强化学习项目。仓库包含机器人 URDF、Isaac Lab 环境与任务配置、RSL-RL PPO 训练配置、训练检查点,以及批量回放和训练期间自动回放脚本。
完整的机器人3D文件在TwoFootBot-3D
项目展示
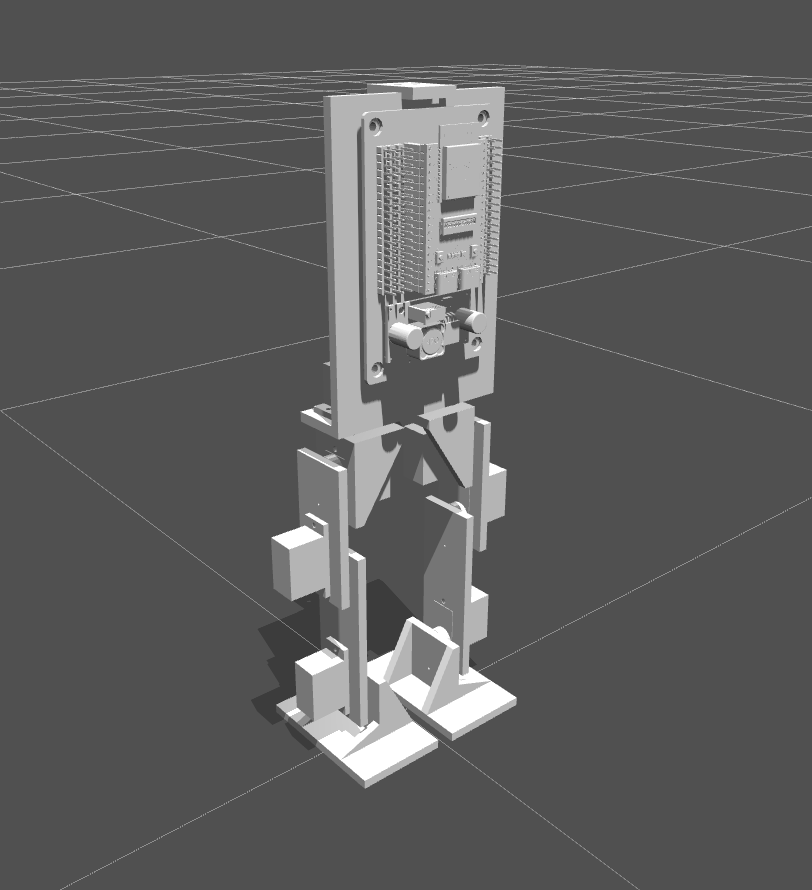
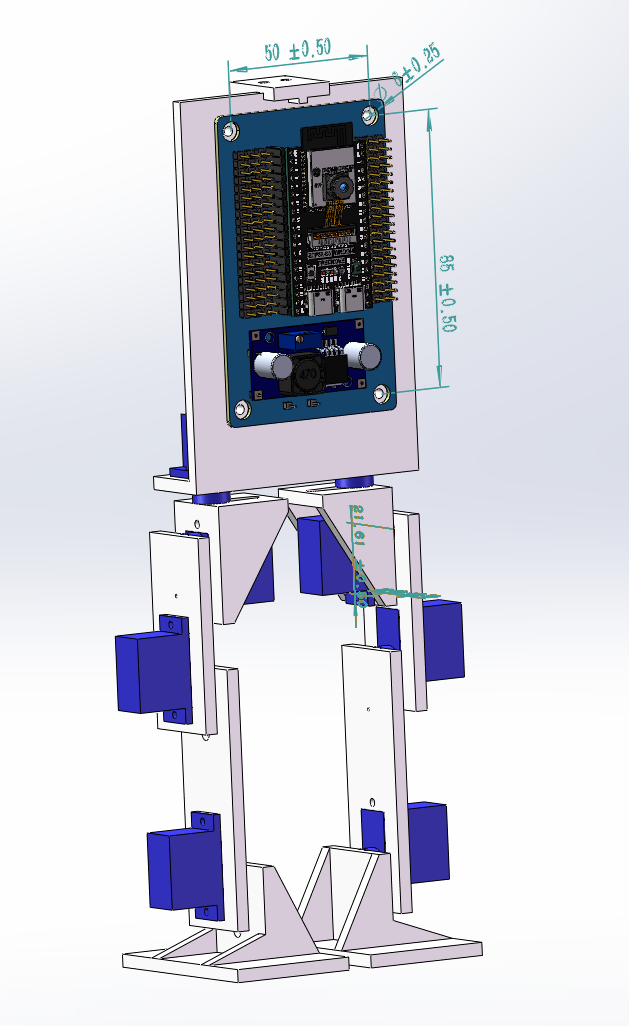
以下图片展示了机器人在仿真中的模型和结构设计:
| 仿真模型 | 机器人结构示意 |
|---|---|
 |
 |
model_55399.pt 对应的策略回放视频:
视频文件也可以直接打开或下载。原始视频保存在 CanGoModel/videos/play/model_55399.mp4,README 展示所用的副本位于 png/model_55399.mp4。
功能概览
- 使用 URDF 在 Isaac Lab 中生成 TwoFootBot,并以 8 个腿部关节作为控制对象。
- 使用 Gymnasium 注册
Template-Twofootbot-mlp-v0至Template-Twofootbot-mlp-v3任务。 - 使用 RSL-RL PPO 配置训练策略。
- 提供
playall.py,按训练步数顺序回放运行目录中的检查点,并为尚无视频的检查点录制视频。 - 提供
autoplay.py,监视训练运行目录,在检查点写入稳定后自动回放。 CanGoModel/提供一个 v2 任务训练运行的检查点、策略导出文件和回放视频。
任务版本
| 任务 ID | 主要配置 | 说明 |
|---|---|---|
Template-Twofootbot-mlp-v0 |
Lv0.py |
基础行走任务;配置注释中的目标速度为约 0.2 m/s。 |
Template-Twofootbot-mlp-v1 |
Lv1.py |
在基础任务上加入材质、基座质量和质心随机化,并训练速度跟踪。 |
Template-Twofootbot-mlp-v2 |
Lv2.py |
在 v1 基础上增加周期性外力扰动。 |
Template-Twofootbot-mlp-v3 |
Lv3.py |
在 v2 基础上增加执行器增益随机化,并增强外力扰动范围。 |
上述任务由 src/TwoFootBot_isaaclab/tasks/manager_based/twofootbot/ 中的配置定义,并在该目录的 __init__.py 中注册。CanGoModel/run.json 中记录的任务是 Template-Twofootbot-mlp-v2。
环境要求
-
Linux x86_64、NVIDIA GPU 及兼容的 NVIDIA 驱动/CUDA 环境。
-
Python 3.12。
-
uv。
-
Isaac Lab 源码仓库。当前
pyproject.toml通过相对路径引用 Isaac Lab,默认期望目录结构如下:工作目录/ ├── IsaacLab/ └── TwoFootBot-isaaclab/
如果 Isaac Lab 位于其他位置,请按实际路径修改 pyproject.toml 的 [tool.uv.sources]。
安装
在仓库根目录执行:
uv sync --locked --extra isaacsim --extra rsl-rl
此命令安装 Isaac Sim 和 RSL-RL 相关依赖。首次解析依赖时,uv 可能会检查 Isaac Lab 可选依赖中的 Git 仓库;后续在锁文件不变时,--locked 会使用 uv.lock 中记录的版本。运行其他 Isaac Lab 后端、可视化器或功能时,可按需添加对应的项目 extra;可选项见 pyproject.toml。
查看和训练任务
列出已注册的任务:
uv run isaaclab list_envs --show_presets
使用 RSL-RL PPO 训练 v2 任务:
uv run --extra isaacsim --extra rsl-rl isaaclab train \
  --rl_library rsl_rl \
  --task Template-Twofootbot-mlp-v2 \
  --headless
如需训练其他版本,将 --task 后的 ID 替换为上表中的任务。训练日志和检查点由 Isaac Lab 写入其运行日志目录;训练运行目录包含 run.json 和一个或多个 .pt 检查点。
回放检查点
回放单个检查点
使用 Isaac Lab 的 play 命令回放已有检查点:
uv run --extra isaacsim --extra rsl-rl isaaclab play \
  --rl_library rsl_rl \
  --task Template-Twofootbot-mlp-v2 \
  --checkpoint CanGoModel/model_55399.pt
如需录制视频,可添加 --video 等选项;playall.py 使用 96 个环境并录制 1000 个仿真步。
批量回放一个训练运行
将训练运行目录作为参数传给 playall.py。脚本从该目录的 run.json 读取任务 ID,按步数顺序回放其中直接存放的 .pt 检查点,并将视频写入该运行目录下的 videos/play/:
uv run python playall.py CanGoModel
也可以省略目录参数,按提示输入:
uv run python playall.py
默认使用 GPU 0;通过 --gpu 指定其他 GPU 或 GPU 列表:
uv run python playall.py CanGoModel --gpu 1
uv run python playall.py CanGoModel --gpu 0,1
如果对应检查点的视频已经存在,脚本会跳过该检查点。若运行目录缺少有效的 run.json,或没有 .pt 检查点,脚本会报错。
训练时自动回放新检查点
autoplay.py 持续扫描训练运行目录;检查点在连续两次扫描中保持不变后才会启动回放。按 Ctrl+C 停止:
uv run python autoplay.py CanGoModel
可调整扫描间隔(秒)和 GPU:
uv run python autoplay.py CanGoModel --interval 5 --gpu 1
默认扫描间隔为 10 秒、默认 GPU 为 0。已存在回放视频的检查点会被跳过;回放失败的检查点会在后续扫描时重试。
从检查点继续训练
Isaac Lab 3.0 可通过 --checkpoint 指定已有模型,不再使用旧版的 --resume 和 --load_run 参数。例如:
uv run --extra isaacsim --extra rsl-rl isaaclab train \
  --rl_library rsl_rl \
  --task Template-Twofootbot-mlp-v2 \
  --max_iterations 100000 \
  --headless \
  --checkpoint CanGoModel/model_55399.pt
请确保 --task 与检查点训练所用任务一致;示例检查点对应 v2,训练任务信息也可在 CanGoModel/run.json 中查看。
仓库结构
TwoFootBot-isaaclab/
├── bot/2foot/                         # ROS 机器人包、URDF、网格和关节配置
├── CanGoModel/                        # 训练运行、检查点、策略导出和原始回放视频
├── png/                               # README 图片及 model_55399.mp4 展示副本
├── scripts/                           # Isaac Lab 任务查看、智能体及 RSL-RL 脚本
├── src/TwoFootBot_isaaclab/
│   ├── assets/                        # 项目资源包
│   └── tasks/manager_based/twofootbot/ # 环境、奖励、终止条件和任务注册
├── tests/                             # 任务注册测试
├── autoplay.py                        # 监视新检查点并自动回放
├── playall.py                          # 批量回放训练检查点
├── pyproject.toml                     # 项目、依赖和任务入口配置
└── uv.lock                            # 锁定的依赖版本
开发与测试
运行任务注册测试:
uv run pytest
运行全部 pre-commit 检查:
uv run pre-commit run --all-files
需要配置 VS Code 的 Python 环境时,可运行:
uv run --extra isaacsim isaaclab --editor
许可
项目许可信息见仓库根目录的 LICENSE。